Jeśli rozważasz automatyzację szlifowania, polerowania albo gratowania i zastanawiasz się, czy wystarczy zaprogramować trajektorię, ten tekst pokazuje, gdzie leży granica sterowania pozycyjnego, co robi zamiast tego sterowanie siłą i jakie parametry musisz dostroić, żeby proces był stabilny. Punktem odniesienia jest wdrożenie dwóch robotów UR12e w zakładzie Stellantis w Tychach. Jeśli położenie detalu zmienia się w dużym zakresie albo robot ma sam odnajdywać obszar obróbki, sam Force Mode nie wystarczy i piszę niżej dlaczego.
Najważniejsze fakty
- 2 roboty UR12e pracujące po przeciwnych stronach linii, z rotacyjnymi narzędziami wykańczającymi Mirka, integracja: DRIM Robotics
- UR12e: 12,5 kg udźwigu, 1300 mm zasięgu, powtarzalność ±0,05 mm, footprint Ø190 mm
- IP54 i konfigurowalne funkcje bezpieczeństwa zgodne z PLd kat. 3 wg EN ISO 13849-1
- Zakład Stellantis w Tychach przekroczył 500 tys. samochodów segmentu B-SUV (informacja z końca czerwca 2026, jubileuszowym egzemplarzem była Alfa Romeo Junior Sport Speciale)
- Stellantis nie udostępnił danych o koszcie inwestycji, czasie cyklu, poziomie braków, OEE ani okresie zwrotu. W tekście nie ma kalkulacji ekonomicznej, bo nie ma na czym jej oprzeć
Application Note w skrócie
| Klient | Stellantis, zakład w Tychach |
|---|---|
| Branża | Automotive |
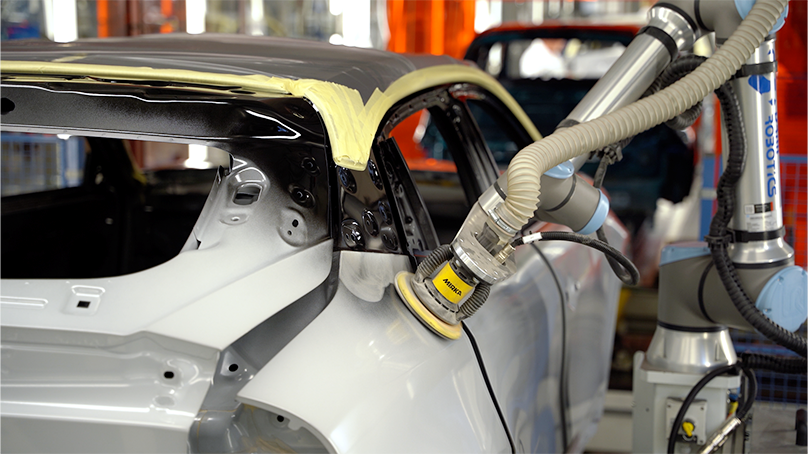
| Proces | Szlifowanie i wykańczanie obszaru overpaintingu |
| Roboty | 2 × Universal Robots UR12e (12,5 kg / 1300 mm) |
| Narzędzia | Rotacyjne narzędzia wykańczające Mirka |
| Technologia decydująca o wyniku | Wbudowany czujnik siły i momentu + Force Mode |
| Integrator | DRIM Robotics (projekt mechaniczny, elektryczny, oprogramowanie, uruchomienie) |
| Wdrożenie | Integracja z istniejącą infrastrukturą linii |
| Rezultat | Powtarzalne prowadzenie narzędzia i kontrolowany nacisk |
Czym jest Force Mode w robotach Universal Robots?
Force Mode to tryb sterowania w robotach Universal Robots e-Series, w którym wybrane osie stają się podatne: robot nie utrzymuje w nich sztywno zadanej pozycji, lecz koryguje położenie tak, aby utrzymać zadaną siłę kontaktu mierzoną przez czujnik siły i momentu wbudowany w kołnierz narzędziowy.
Czujnik mierzy obciążenia w sześciu stopniach swobody: siły w osiach X, Y, Z oraz momenty wokół RX, RY, RZ. W trybie pozycyjnym sterownik dąży wyłącznie do osiągnięcia współrzędnych. W Force Mode rozdzielasz dwa zadania:
- w kierunkach stycznych do powierzchni robot realizuje zaprogramowaną trajektorię,
- w kierunku normalnym do powierzchni reguluje położenie, żeby utrzymać wymagany nacisk.
Powierzchnia leży bliżej niż zakłada model nominalny? Robot się cofa. Leży dalej? Zwiększa wychylenie w osi podatnej. Narzędzie zostaje w kontakcie bez odwzorowywania każdej lokalnej odchyłki w programie.
Dlaczego samo zaprogramowanie trajektorii nie wystarcza?
Sterowanie pozycyjne działa, jeżeli położenie obrabianej powierzchni jest powtarzalne, a jej geometria odpowiada trajektorii zapisanej w programie. W szlifowaniu ten warunek rzadko jest spełniony, bo na efekt wpływa jednocześnie kilka zmiennych: nacisk narzędzia, prędkość przesuwu, prędkość obrotowa, kąt ustawienia narzędzia, rodzaj materiału ściernego, czas kontaktu, zużycie materiału ściernego i lokalna krzywizna elementu.
Niewielka różnica między nominalnym a rzeczywistym położeniem powierzchni przekłada się na dużą zmianę nacisku. Robot poruszający się po sztywnej trajektorii albo miejscami traci kontakt, albo dociska za mocno.
Na powierzchni lakierowanej konsekwencje widać od razu. Za duży nacisk uszkadza powłokę, za mały zostawia nierówność wymagającą poprawki. Przy nadwoziach dwukolorowych dochodzi obszar overpaintingu, powstający w procesie lakierowania i wymagający kontrolowanego wykończenia. Wykonywany ręcznie jest monotonny, obciążający ergonomicznie i zależny od nacisku utrzymywanego przez konkretnego operatora.
Jak wygląda proces w Stellantis Tychy?
Dwa roboty UR12e pracują po przeciwnych stronach linii, każdy prowadzi narzędzie Mirka po odpowiednim fragmencie karoserii w obszarze overpaintingu.
Kontekst produkcyjny ma tu znaczenie. Tychy produkują Jeepa Avengera, Fiata 600 i Alfę Romeo Junior na wspólnej platformie, w wersjach spalinowych, hybrydowych i elektrycznych. Standard jakości powierzchni musi być ten sam niezależnie od wariantu, strony nadwozia i zmiany produkcyjnej. To zupełnie inne wymaganie niż „robot ma poradzić sobie z detalem”.
Osie: Simple, Frame i Point
Force Mode w PolyScope pozwala zdefiniować kierunek działania siły, osie podatne i limity ruchu. Sposób interpretacji układu odniesienia wybierasz spośród kilku typów (dokumentacja Universal Robots):
| Typ odniesienia | Jak działa | Kiedy pasuje |
|---|---|---|
| Simple | Siła działa w osi Z wybranego feature’a, a jeżeli feature jest linią, w osi Y | Płaskie lub słabo zakrzywione fragmenty, jeden stały kierunek docisku |
| Frame | Siłę i moment można zadać w dowolnym z 6 stopni swobody feature’a | Procesy wymagające jednoczesnej kontroli siły i momentu |
| Point | Układ zadania ma oś Y skierowaną na wybrany punkt i zmienia się w trakcie ruchu TCP | Obróbka wokół punktu, promieniowe prowadzenie narzędzia |
Wybór wynika z geometrii procesu i sposobu prowadzenia narzędzia, nie z preferencji programisty. Przy zmiennej krzywiźnie zwykle trzeba podzielić proces na fragmenty i w każdym z nich zadbać o poprawną orientację narzędzia.
Czego Force Mode nie robi?
Force Mode nie jest systemem wizyjnym. Nie rozpoznaje geometrii samochodu, nie wykrywa automatycznie obszaru overpaintingu i nie generuje trajektorii na podstawie obserwacji powierzchni.
Robot nadal potrzebuje:
- zaprogramowanej trajektorii nominalnej,
- właściwego programu dla danego wariantu nadwozia,
- prawidłowo zdefiniowanego TCP,
- dokładnie skonfigurowanej masy i środka ciężkości narzędzia,
- odpowiednio zorientowanego układu odniesienia,
- powtarzalnego pozycjonowania nadwozia w stacji.
Force Mode kompensuje ograniczony zakres odchyłek wokół zaprogramowanego procesu. Nie zastępuje oprzyrządowania, kalibracji ani kontroli wariantu produkcyjnego.
Robot dopasowuje pozycję w skonfigurowanych osiach, w ustalonych limitach i względem wcześniej przygotowanej trajektorii. Rozmowy z integratorami zaczynamy od tego rozróżnienia, bo od niego zależy, czy w wycenie znajdzie się pozycja na oprzyrządowanie i pozycjonowanie detalu.
Kiedy wbudowany czujnik siły przestaje wystarczać?
To pytanie, którego brakuje w większości materiałów o sterowaniu siłą, a które decyduje o powodzeniu projektu.
Wbudowany czujnik nadgarstkowy e-Series jest zaprojektowany do wykrywania kolizji, funkcji współpracy i prostej podatności. Sprawdza się tam, gdzie „mniej więcej właściwa siła” daje właściwy rezultat. Przy gratowaniu, aktywnej podatności w montażu i szybkich pętlach sprzężenia siłowego jego poziom szumu staje się wąskim gardłem, a pomiar jest wrażliwy na dryft termiczny.
Universal Robots podaje w kartach katalogowych e-Series zakres pomiarowy, precyzję i dokładność pomiaru siły i momentu. Te wartości różnią się między modelami, więc dla konkretnej aplikacji sprawdź kartę UR12e, a nie dane innego robota z serii.
| Parametr | Siła, X-Y-Z | Moment, X-Y-Z |
|---|---|---|
| Zakres | ±100,0 N | ±10,0 Nm |
| Precyzja | ±5,0 N | ±0,2 Nm |
| Dokładność | ±5,5 N | ±0,5 Nm |
Praktyczny wniosek: jeżeli okno akceptowalnej siły docisku jest wąskie w stosunku do dokładności pomiaru wbudowanego czujnika, dołóż zewnętrzny czujnik F/T na kołnierz. Na rynku UR dostępne są między innymi Robotiq FT 300-S, OnRobot HEX i Bota SensONE. Zapłacisz za to masą na kołnierzu, którą trzeba odjąć od dostępnego udźwigu, oraz dodatkowym okablowaniem.
Co trzeba skonfigurować, żeby regulacja siły była stabilna?
Włączenie Force Mode nie tworzy gotowego procesu. Poniższa tabela pokazuje, co dostroić i co się stanie, jeśli tego nie zrobisz.
| Parametr | Konsekwencja błędu |
|---|---|
| Punkt TCP i orientacja narzędzia | Sterownik źle interpretuje siły i momenty, bo nie zna rzeczywistego punktu kontaktu. Błąd TCP psuje jednocześnie trajektorię i regulację |
| Masa i środek ciężkości narzędzia, przewodów, mocowań | Sterownik bierze część obciążenia grawitacyjnego za kontakt z powierzchnią. Robot „widzi” siłę, której nie ma |
| Kierunek podatności | Oś siły niezgodna z lokalną normalną do powierzchni oznacza składową styczną docisku i nierówne zebranie materiału |
| Wartość siły docisku | Dobierana do powłoki, materiału ściernego i prędkości obrotowej. Większa siła nie daje automatycznie szybszej ani lepszej obróbki, częściej daje przypalenie i przetarcie |
| Limity prędkości i wychylenia | Bez nich brak detalu, zły program albo utrata kontaktu kończy się nadmiernym przemieszczeniem narzędzia |
| Dynamika układu i tłumienie | Narzędzie obrotowe generuje drgania i moment reakcyjny. Źle dobrane parametry ruchu wprowadzają robota w oscylacje i odbijanie od powierzchni |
Najczęstszy błąd, jaki widzimy przy pierwszych próbach: poprawnie zadana siła i pominięta konfiguracja masy narzędzia. Program działa na sucho, a przy zmianie orientacji nadgarstka nacisk zaczyna dryfować.
Dlaczego narzędzie procesowe jest równie ważne jak robot?
Force Mode utrzyma zaprogramowaną siłę, ale nie skompensuje zużytego materiału ściernego. Kiedy materiał traci zdolność skrawania, regulator siły nadal pokazuje poprawny kontakt, a rezultat powierzchniowy się pogarsza. Sam pomiar siły nie jest miarą jakości powierzchni.
Przy doborze narzędzia rotacyjnego weź pod uwagę:
- masę i środek ciężkości (wchodzą wprost do konfiguracji robota i zjadają udźwig),
- prędkość obrotową i średnicę części roboczej,
- charakterystykę materiału ściernego lub szczotki oraz dopuszczalny nacisk,
- tempo zużycia elementu roboczego,
- prowadzenie przewodów zasilających i odciągowych,
- sposób odprowadzania pyłu.
Stabilny proces wymaga więc trzech rzeczy poza samym robotem: zasad wymiany materiału ściernego, okresowej kontroli narzędzia i jednoznacznego kryterium oceny powierzchni.
Odciąg pyłu ma tu podwójną rolę. Poza BHP chroni sam robot: UR12e ma stopień ochrony IP54 (karta katalogowa UR12e), czyli jest chroniony przed pyłem w ograniczonym zakresie, a nie pyłoszczelny. Przy szlifowaniu na sucho to argument za skutecznym odciągiem u źródła, a nie za dosprzątaniem stanowiska raz na zmianę.
Jak wyglądała integracja z istniejącą linią?
Stanowisko nie powstało jako odizolowana komórka budowana od zera. DRIM Robotics odpowiadał za projekt mechaniczny i elektryczny, rozwój oprogramowania, instalację i uruchomienie w istniejącej infrastrukturze Stellantis.
W praktyce trzeba było połączyć kilka warstw: mechaniczny montaż robotów po obu stronach linii, komunikację ze sterownikiem nadrzędnym, identyfikację wariantu samochodu i wybór właściwego programu, synchronizację startu i końca operacji, obsługę stanów gotowości, błędów i zatrzymań, integrację funkcji bezpieczeństwa oraz dostęp serwisowy bez przebudowy linii.
Tu widać, dlaczego gabaryt robota jest kryterium projektowym, nie ciekawostką z katalogu.
| Parametr UR12e | Konsekwencja przy dobudowie do istniejącej linii |
|---|---|
| Zasięg 1300 mm | Obejmuje fragment nadwozia bez dokładania osi liniowej |
| Udźwig 12,5 kg | Mieści narzędzie rotacyjne z mocowaniem i zapasem na przewody. Zapas zjada ewentualny zewnętrzny czujnik F/T |
| Footprint Ø190 mm | Podstawa mieści się przy linii bez przenoszenia istniejących elementów |
| Powtarzalność ±0,05 mm | Trajektoria nominalna jest stabilna, więc regulacja siły kompensuje odchyłki detalu, a nie robota |
| Funkcje bezpieczeństwa PLd kat. 3 | Konfigurowalne strefy i limity ograniczają zakres wymaganej osłony, choć jej nie zastępują |
Kiedy Force Mode sprawdzi się w obróbce powierzchni?
Sterowanie siłą jest właściwym wyborem, jeżeli:
- geometria detalu jest znana i zasadniczo powtarzalna,
- powierzchnia dopuszcza ograniczoną podatność narzędzia,
- jakość zależy od utrzymania określonego nacisku,
- rozrzut detali mieści się w zakresie możliwym do skompensowania przez robota,
- potrafisz zdefiniować jednoznaczne kryterium odbioru,
- narzędzie i materiał ścierny są przystosowane do pracy automatycznej.
Jeżeli położenie detalu zmienia się w większym zakresie albo robot ma sam odnajdywać obszar obróbki, Force Mode trzeba uzupełnić o system wizyjny, pomiar 3D lub dodatkowy czujnik. Sterowanie siłą kompensuje odchyłkę, nie znajduje detalu.
Jak zaplanować bezpieczeństwo takiego stanowiska?
Robot współpracujący nie oznacza, że cała aplikacja pracuje bez zabezpieczeń. Obracające się narzędzie, pył, ostre krawędzie, ryzyko zakleszczenia i ruchy istniejącej linii pozostają źródłami zagrożenia niezależnie od tego, że sam robot ma funkcje współpracy.
Projekt musi objąć ocenę ryzyka całej aplikacji, odciąg pyłu, bezpieczne prowadzenie przewodów, nadzór nad pracą narzędzia i zdefiniowane zatrzymanie procesu. Wymagany poziom zabezpieczeń wynika z kompletnej aplikacji, łącznie z narzędziem i detalem, a nie z rodzaju użytego robota.
Sprawdź proces na reprezentatywnym detalu
Zanim zamówisz sprzęt, przetestuj proces na rzeczywistym elemencie. Do wstępnej oceny potrzebujemy:
- modelu 3D lub rysunku detalu,
- próbki powierzchni,
- opisu obecnego procesu,
- rodzaju narzędzia i materiału ściernego,
- oczekiwanego nacisku i prędkości,
- kryterium odbioru jakościowego,
- liczby wariantów produktu,
- dostępnej przestrzeni i układu istniejącej linii.
W Elmark Automatyka Competence Hub sprawdzimy zasięg robota, sposób prowadzenia narzędzia, zachowanie Force Mode i stabilność procesu na Twojej powierzchni. Test kończy się odpowiedzią na jedno pytanie: czy detal po obróbce spełnia kryterium odbioru. Ruch robota na filmie tego nie rozstrzyga. Sprzęt do testów udostępniamy bezpłatnie.
FAQ
Czym jest Force Mode w robotach Universal Robots?
Force Mode to tryb sterowania w robotach UR e-Series, w którym wybrane osie stają się podatne i robot koryguje położenie tak, aby utrzymać zadaną siłę kontaktu zamiast sztywnej pozycji. Pomiar pochodzi z czujnika siły i momentu wbudowanego w kołnierz narzędziowy, mierzącego siły w osiach X, Y, Z i momenty wokół RX, RY, RZ. W szlifowaniu pozwala prowadzić trajektorię w kierunkach stycznych do powierzchni i regulować nacisk w kierunku normalnym.
Czy Force Mode zastępuje system wizyjny?
Nie. Force Mode nie rozpoznaje geometrii detalu ani nie generuje trajektorii, kompensuje tylko odchyłki wokół zaprogramowanej ścieżki. Jeśli pozycja detalu zmienia się bardziej, niż wynosi skonfigurowany limit wychylenia, albo robot ma dopiero odnaleźć obszar obróbki, potrzebujesz systemu wizyjnego, pomiaru 3D lub dodatkowego czujnika. Sterowanie siłą i lokalizacja detalu to dwa różne zadania.
Czy do szlifowania wystarczy czujnik siły wbudowany w robota UR?
Zależy od tego, jak wąskie jest okno akceptowalnej siły docisku w stosunku do dokładności pomiaru. Wbudowany czujnik e-Series obsługuje wykrywanie kolizji i prostą podatność. Przy gratowaniu i szybkich pętlach sprzężenia siłowego jego szum i dryft termiczny stają się ograniczeniem, więc integratorzy dokładają zewnętrzny czujnik F/T na kołnierz. Kosztuje to część udźwigu i dodatkowe okablowanie.
Jakie parametry trzeba skonfigurować przed uruchomieniem Force Mode?
Minimum to punkt TCP, masa i środek ciężkości narzędzia, kierunek osi podatnej, wartość siły docisku oraz limity prędkości i wychylenia. Najczęstszy błąd to poprawnie zadana siła przy pominiętej konfiguracji masy narzędzia: sterownik interpretuje wtedy część obciążenia grawitacyjnego jako kontakt z powierzchnią, a nacisk dryfuje przy zmianie orientacji nadgarstka.
Czy robot współpracujący przy szlifowaniu może pracować bez osłon?
Nie wynika to z samego typu robota, tylko z oceny ryzyka całej aplikacji. Obracające się narzędzie ścierne, pył, ostre krawędzie detalu i ruchy sąsiedniej linii pozostają zagrożeniami niezależnie od funkcji współpracy robota. Zakres wymaganych zabezpieczeń określa ocena ryzyka obejmująca robot, narzędzie, detal i otoczenie stanowiska.
O firmie

Elmark Automatyka to dystrybutor z wartością dodaną (VAD) działający na polskim rynku od ponad 40 lat. W obszarze robotyzacji dostarcza roboty współpracujące Universal Robots i rozwiązania AMR MiR wraz z doborem osprzętu i wsparciem technicznym od projektu po serwis. Sprzęt do testów koncepcji udostępniamy bezpłatnie, a testy PoC prowadzimy w Elmark Competence Hub.