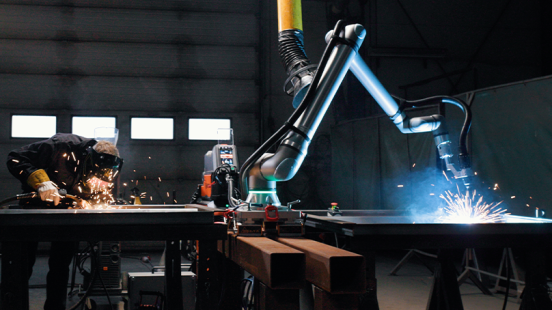
Brak spawaczy nie jest już wyłącznie problemem rekrutacyjnym. Coraz częściej staje się bezpośrednim ograniczeniem zdolności produkcyjnych przedsiębiorstwa. Według raportu Barometr zawodów 2026 deficyt spawaczy jest prognozowany w 274 polskich powiatach.
Samo znalezienie pracownika to jednak tylko część problemu. W produkcji małoseryjnej doświadczony spawacz znaczną część dnia przeznacza na mocowanie detali, zmianę oprzyrządowania i przygotowanie kolejnego zlecenia. Tradycyjne stanowiska zrobotyzowane sprawdzają się przy tysiącach identycznych elementów, ale przy kilkudziesięciu wariantach produktu czas programowania i przezbrojenia może zniwelować korzyści z automatyzacji.
Dlatego w produkcji typu high-mix, low-volume kluczowa nie jest wyłącznie prędkość robota. Liczy się przede wszystkim to, jak szybko można nauczyć go nowego procesu i ponownie wykorzystać przy kolejnym zleceniu.
Application Note w skrócie
| Klient | MCMS Warka |
| Branża | Produkcja maszyn sadowniczych i rolniczych |
| Proces | Spawanie małych i średnich serii |
| Robot | Universal Robots UR10e, obecnie UR12e |
| Oprogramowanie | SmoothTool od Smooth Robotics |
| Skala produkcji | Ponad 60 wariantów maszyn i ponad 30 programów spawalniczych |
| Rezultat | Średnio około 30% krótszy czas spawania jednego detalu |
| Organizacja pracy | Robot pracuje na dwie zmiany |
Ponad 60 wariantów maszyn i częste zmiany produkcji
MCMS Warka od ponad 20 lat produkuje maszyny dla rolnictwa i sadownictwa. W ofercie firmy znajdują się między innymi kosiarki, glebogryzarki, świdry, sadzarki, platformy i przyczepy sadownicze. Firma realizuje również urządzenia wykonywane według indywidualnych wymagań klientów.
Tak szerokie portfolio oznacza dużą zmienność produkcji. Operatorzy często spawają różne detale w ramach jednej zmiany, a przyjęcie większego zamówienia wymaga szybkiego zwiększenia dostępnych mocy produkcyjnych.
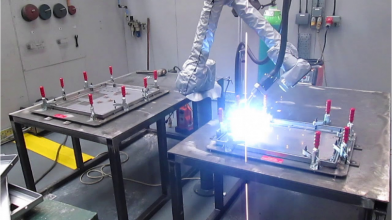
Przed wdrożeniem robota spawacz poświęcał około 30% czasu na mocowanie i ustawianie elementów. Przy krótkich seriach znaczną część dnia zajmowało więc przygotowanie procesu, a nie samo spawanie. Z kolei przy większych zamówieniach ograniczeniem stawała się dostępność wykwalifikowanych pracowników.
MCMS Warka i Universal Robots. Automatyzacja spawania w produkcji małoseryjnej
Robot nie miał zastąpić spawacza
Jedną z pierwszych reakcji zespołu było stwierdzenie: „ten robot nas nie zastąpi". I rzeczywiście, celem wdrożenia nie było usunięcie człowieka z procesu.
Wiedza spawalnicza nadal pozostaje po stronie pracownika. To operator dobiera parametry, ocenia jakość spoiny i wie, jak przygotować detal. Robot przejmuje natomiast precyzyjne prowadzenie palnika i wykonywanie powtarzalnych sekwencji.
Obecnie dwóch spawaczy MCMS samodzielnie programuje robota. Automatyzacja pozwoliła wykorzystać ich kompetencje do przygotowania procesu i kontroli jakości, zamiast do wielokrotnego wykonywania takich samych ruchów przy spawaniu powtarzalnych elementów.
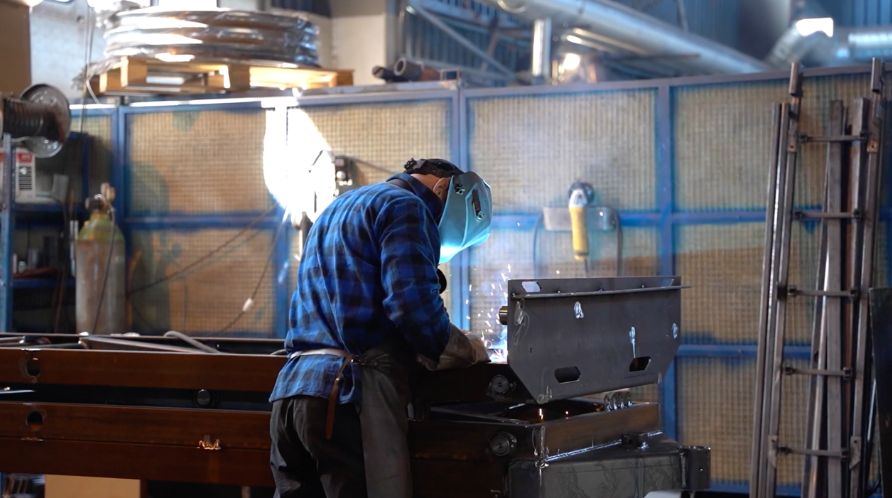
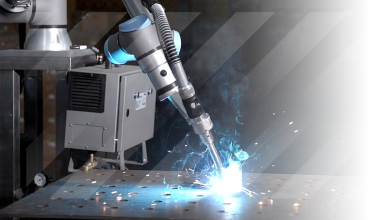
Robot Universal Robots i oprogramowanie SmoothTool
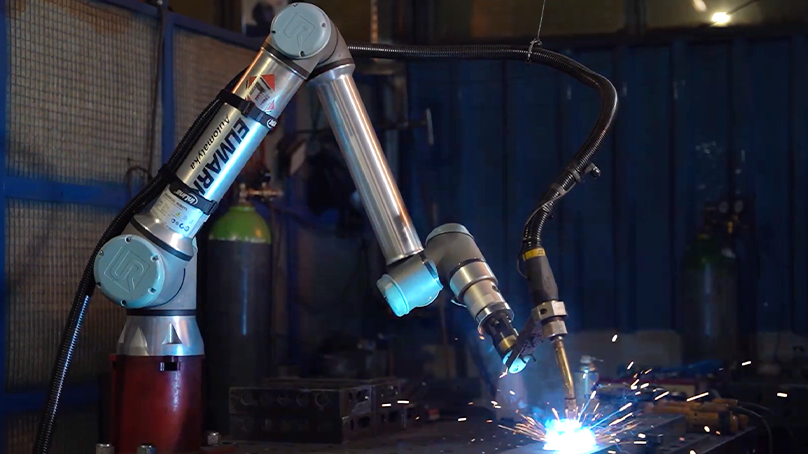
Sercem aplikacji jest robot współpracujący Universal Robots UR10e. Model ten został następnie przemianowany przez producenta na UR12e. Oferuje 12,5 kg udźwigu i 1300 mm zasięgu, co pozwala prowadzić palnik wokół typowych elementów maszyn bez budowania rozległego stanowiska.
Drugim kluczowym komponentem jest SmoothTool, czyli oprogramowanie URCap stworzone dla robotów Universal Robots. Rozszerza ono standardowe środowisko PolyScope o funkcje przeznaczone bezpośrednio do programowania procesów spawalniczych.
SmoothTool umożliwia między innymi:
- ręczne prowadzenie robota i zapisywanie punktów trajektorii,
- budowanie ścieżek z odcinków liniowych i łuków,
- definiowanie ruchów zakosowych,
- tworzenie spoin przerywanych i wielościegowych,
- kopiowanie oraz przesuwanie przygotowanych ścieżek,
- zapisywanie profili parametrów dla kolejnych produktów,
- lokalizowanie detalu i korekcję ścieżki za pomocą funkcji Touch Sense.
Nie każda aplikacja wykorzystuje wszystkie funkcje. Ich dostępność pozwala jednak rozwijać stanowisko wraz z kompetencjami operatorów i pojawianiem się bardziej wymagających zleceń.
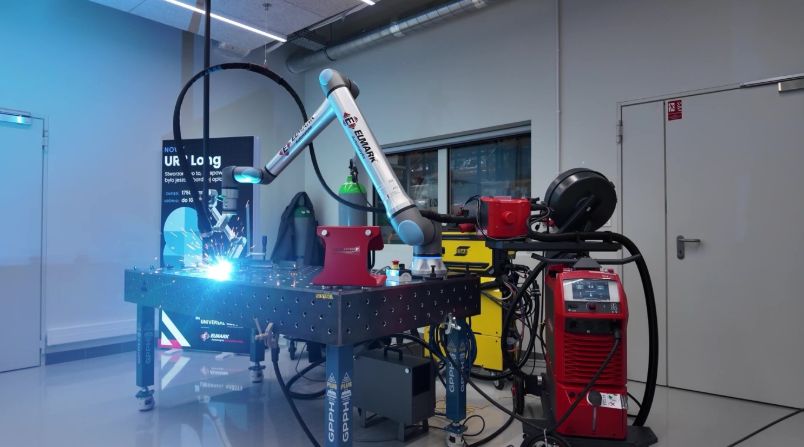
Uzupełnieniem systemu są źródło spawalnicze, podajnik drutu, uchwyt przeznaczony do automatyzacji, układ chłodzenia, stół oraz oprzyrządowanie zapewniające powtarzalne położenie elementów.
Jak SmoothTool integruje się ze źródłem spawalniczym?
SmoothTool nie ogranicza użytkownika do jednego producenta urządzeń spawalniczych. Sposób integracji zależy jednak od dokładnego modelu źródła, jego wyposażenia oraz dostępnego interfejsu.
Sama zgodność marki nie wystarcza. Przed doborem rozwiązania należy sprawdzić:
- dokładny model i wersję oprogramowania źródła,
- obecność interfejsu robotycznego,
- wymagane moduły komunikacyjne,
- dostępny protokół,
- zakres parametrów możliwych do sterowania zewnętrznie.
W praktyce dostępne są dwa podstawowe poziomy integracji:
Pełna integracja cyfrowa
Smooth Robotics utrzymuje listę przetestowanych integracji obejmującą wybrane modele między innymi ESAB, Kemppi, EWM, Fronius, Lorch, Abicor Binzel, OTC i Miller.
Komunikacja może wykorzystywać EtherNet/IP, Modbus TCP, XML-RPC albo dedykowany moduł producenta źródła. Niektóre urządzenia wymagają dodatkowego interfejsu robotycznego, modułu Anybus lub odpowiedniej karty komunikacyjnej.
Typowe uruchomienie obejmuje:
- Weryfikację modelu źródła i wymaganych opcji.
- Montaż modułu komunikacyjnego lub interfejsu robotycznego.
- Połączenie źródła ze sterownikiem robota.
- Konfigurację adresacji i protokołu.
- Aktywację odpowiedniego profilu w SmoothTool.
- Sprawdzenie komend podawania drutu, testu gazu, zajarzenia łuku i sygnałów statusowych.
- Wykonanie prób bez łuku, a następnie prób technologicznych na materiale referencyjnym.
Pełna integracja pozwala sterować parametrami z poziomu panelu robota. W zależności od źródła i procesu mogą to być napięcie, korekta długości łuku, prędkość podawania drutu, zadany prąd, numer programu synergicznego lub numer jobu.
Parametry mogą być zmieniane również wewnątrz programu robota. Inne ustawienia można przypisać do sczepiania, ściegu głównego, wypełnienia krateru albo kolejnych przejść. Dostępność takich funkcji jak wire jog, gas test lub wybór gotowego jobu zależy od konkretnej integracji.
Integracja istniejącego źródła przez Retrofit Kit
Jeżeli zakład posiada manualne źródło bez obsługiwanej komunikacji cyfrowej, często można wykorzystać SmoothTool Retrofit Kit.
Zestaw występuje w wariantach dla złączy Euro, Lincoln i Miller. Obejmuje:
- płytę przyłączeniową montowaną przy sterowniku robota,
- adapter odpowiedni dla danego złącza,
- wejścia i wyjścia cyfrowe,
- czujnik prądu instalowany na przewodzie masowym.
Robot wysyła sygnał rozpoczęcia i zakończenia spawania przez adapter. Czujnik prądu potwierdza, że łuk został rzeczywiście zajarzony. Dodatkowe wyjścia można wykorzystać do sterowania odciągiem spawalniczym lub sygnalizacją pracy stanowiska.
Retrofit Kit nie zamienia jednak manualnego źródła w pełnoprawne źródło robotyczne. Parametry nadal ustawia się na panelu urządzenia. Nie można ich dynamicznie zmieniać pomiędzy kolejnymi węzłami programu SmoothTool.
Rozwiązanie dobrze sprawdza się jako ekonomiczny punkt wejścia w robotyzację, szczególnie gdy wszystkie spoiny w danym programie korzystają z podobnych ustawień. Przy częstych zmianach technologii, wielu materiałach lub spawaniu wielościegowym pełna integracja cyfrowa zapewnia większą kontrolę i ogranicza ryzyko błędu operatorskiego.
Dlaczego stanowisko zrobotyzowane powinno mieć chłodzenie cieczą?
Jednym z najczęstszych błędów przy adaptowaniu istniejącego wyposażenia jest założenie, że skoro manualne źródło można połączyć z robotem, można również pozostawić dotychczasowy uchwyt.
Robot może utrzymywać łuk przez znacznie większą część cyklu niż człowiek. Operator robi naturalne przerwy na zmianę pozycji, poprawienie detalu i kontrolę spoiny. Robot po zakończeniu jednej ścieżki może natychmiast rozpocząć następną. Rzeczywisty cykl pracy uchwytu oraz jego obciążenie cieplne są więc zazwyczaj znacznie wyższe niż podczas spawania ręcznego.
Dlatego w seryjnym stanowisku zrobotyzowanym uchwyt chłodzony cieczą należy traktować jako standard projektowy.
Dotyczy to szczególnie:
- długich spoin i wysokiego udziału czasu jarzenia łuku,
- pracy wielozmianowej,
- większych prądów spawania,
- procesów impulsowych,
- spawania grubszych elementów,
- mieszanek gazowych obniżających dopuszczalne obciążenie uchwytu.
Układ obejmuje uchwyt przystosowany do chłodzenia cieczą, chłodnicę, przewody zasilające i powrotne oraz odpowiednie chłodziwo. Należy zapewnić kontrolę przepływu, szczelności i temperatury. W aplikacji automatycznej warto przewidzieć sygnał awarii chłodzenia, który zatrzyma proces przed przegrzaniem uchwytu.
Istnieją również przemysłowe uchwyty robotyczne chłodzone gazem. Mogą być poprawnym wyborem przy niższych prądach, krótkich spoinach i odpowiednio małym udziale czasu jarzenia łuku. Dobór musi jednak wynikać z parametrów procesu oraz charakterystyki konkretnego uchwytu, a nie z faktu, że podobne rozwiązanie działało wcześniej na stanowisku ręcznym.
Jak wygląda programowanie kolejnego detalu?
W MCMS za programowanie stanowiska odpowiadają spawacze. Proces obejmuje kilka podstawowych kroków:
- Operator mocuje detal i wybiera istniejący program albo rozpoczyna tworzenie nowego.
- Za pomocą trybu Freedrive prowadzi ramię do kolejnych punktów spoiny.
- Określa typ ścieżki oraz miejsca rozpoczęcia i zakończenia spawania.
- Przypisuje parametry właściwe dla materiału i rodzaju połączenia.
- Weryfikuje trajektorię bez uruchamiania łuku.
- Wykonuje próbę technologiczną i ocenia jakość spoiny.
- Zatwierdza program do produkcji.
Dzięki bibliotece zapisanych programów powrót do wcześniej produkowanego elementu nie wymaga budowania aplikacji od początku. To właśnie ten aspekt decyduje o opłacalności robotyzacji w produkcji małoseryjnej.
Rezultaty wdrożenia w MCMS Warka
Od momentu uruchomienia w MCMS przygotowano ponad 30 programów spawalniczych. Stanowisko może być przezbrajane nawet trzykrotnie w ciągu jednego dnia, a robot pracuje na dwie zmiany.
Najważniejsze rezultaty projektu to:
- średnio około 30% krótszy czas spawania jednego detalu,
- możliwość obsługi większych zamówień,
- szybki powrót do wcześniej zapisanych programów,
- odciążenie spawaczy od monotonnych operacji,
- większa elastyczność w planowaniu produkcji.
Pierwsze uruchomienie produkcyjne nastąpiło po około trzech tygodniach. Osiągnięcie pełnego wykorzystania stanowiska zajęło około trzech miesięcy. Instalacja robota była więc początkiem wdrożenia. Rzeczywista wartość powstała wraz z budową biblioteki programów, dopracowaniem oprzyrządowania i zdobywaniem doświadczenia przez operatorów.
MCMS planuje już kolejne stanowisko, przeznaczone do spawania cięższych elementów ram, z większym Cobotem.
Przykładowa kalkulacja ekonomiczna
Ważne: poniższa kalkulacja nie przedstawia kosztów, oszczędności, ROI ani okresu zwrotu wdrożenia w MCMS Warka.
MCMS Warka nie udostępniło wartości inwestycji, kosztów pracy, wolumenów, marży ani kosztów utrzymania stanowiska. Wszystkie wartości finansowe i produkcyjne poniżej są hipotetyczne. Kalkulacja służy wyłącznie do pokazania metody oceny podobnego projektu.
Z wdrożenia MCMS zaczerpnięto jedynie informację o około 30% skróceniu czasu spawania detalu. Nie oznacza to, że pozostałe parametry modelu odpowiadają procesowi MCMS. Kwota 250 000 PLN również nie jest ceną stanowiska MCMS ani ofertą handlową Elmark Automatyka.
Założenia hipotetycznego procesu:
| Parametr | Założenie modelowe |
|---|---|
| Roczny wolumen bazowy | 4 000 detali |
| Ręczny czas spawania | 20 min/detal |
| Mocowanie, rozładunek i kontrola | 4 min/detal |
| Całkowity cykl ręczny | 24 min/detal |
| Czas spawania robotem | 14 min/detal |
| Całkowity cykl zrobotyzowany | 18 min/detal |
| Wykorzystanie odzyskanej zdolności | 80% |
| Marża pokrycia na dodatkowym detalu | 110 PLN |
| Koszt unikniętej nadgodziny lub podwykonawstwa | 85 PLN/h |
| Liczba godzin zamienionych na oszczędność gotówkową | 500 h/rok |
| Przykładowy koszt kompletnego wdrożenia | 250 000 PLN |
| Dodatkowe koszty utrzymania | 10 000 PLN/rok |
Koszt wdrożenia powinien obejmować nie tylko robota. Do CAPEX-u należy wliczyć uchwyt i układ chłodzenia, integrację źródła, SmoothTool, oprzyrządowanie, zabezpieczenia, uruchomienie oraz szkolenie operatorów.
Wpływ na przepustowość
Przy pracy ręcznej wykonanie 4 000 detali wymaga:
4 000 × 24 min ÷ 60 = 1 600 godzin pracy stanowiska rocznie
Po robotyzacji ten sam wolumen wymaga:
4 000 × 18 min ÷ 60 = 1 200 godzin pracy stanowiska rocznie
Stanowisko odzyskuje 400 godzin zdolności produkcyjnej. Przy cyklu wynoszącym 18 minut pozwala to teoretycznie wykonać kolejne 1 333 detale.
Po zastosowaniu współczynnika wykorzystania wynoszącego 80% otrzymujemy około:
1 067 dodatkowych detali rocznie
Przy założonej marży pokrycia na poziomie 110 PLN dodatkowa roczna marża wynosi:
1 067 × 110 PLN = około 117 400 PLN
W kalkulacji należy używać marży pokrycia po odjęciu kosztów zmiennych, a nie przychodu ze sprzedaży. Powinna ona uwzględniać materiał, drut, gaz, energię, części eksploatacyjne oraz dodatkową pracę potrzebną do wyprodukowania większego wolumenu.
Wpływ na koszty pracy
Czas uwolniony przez robota nie jest automatycznie oszczędnością. Jeżeli spawacz pozostaje zatrudniony, a odzyskane godziny nie zostaną wykorzystane do obsługi innych procesów, ograniczenia nadgodzin lub zmniejszenia podwykonawstwa, firma nie uzyskuje korzyści gotówkowej.
W modelu przyjęto, że tylko 500 godzin rocznie zostaje rzeczywiście przekształconych w uniknięty koszt:
500 h × 85 PLN/h = 42 500 PLN rocznie
Pozostała uwolniona zdolność pracownika stanowi potencjał operacyjny, ale nie powinna być uwzględniana jako oszczędność w okresie zwrotu.
Trzy scenariusze wykorzystania stanowiska
| Scenariusz | Dodatkowa marża | Uniknięte koszty | Koszty utrzymania | Roczna korzyść netto | Prosty okres zwrotu |
|---|---|---|---|---|---|
| Brak dodatkowych zamówień | 0 PLN | 42 500 PLN | 10 000 PLN | 32 500 PLN | 7,7 roku |
| Sprzedaż 50% dodatkowej zdolności | 58 700 PLN | 42 500 PLN | 10 000 PLN | 91 200 PLN | 2,7 roku |
| Sprzedaż pełnej dodatkowej zdolności | 117 400 PLN | 42 500 PLN | 10 000 PLN | 149 900 PLN | 1,7 roku |
Model nie uwzględnia korzyści jakościowych, ponieważ bez danych o brakach i poprawkach byłyby one spekulacją. Nie obejmuje również finansowania, podatków, amortyzacji, wartości rezydualnej ani zmiany wartości pieniądza w czasie. Pokazuje prosty okres zwrotu, a nie pełny model NPV lub TCO.
Najważniejszy wniosek jest prosty. O wyniku ekonomicznym nie decyduje sam robot ani procentowe skrócenie procesu. Decyduje zdolność przedsiębiorstwa do zamiany odzyskanych godzin na dodatkową marżę albo realnie uniknięty koszt.
Czy cobot sprawdzi się przy każdej krótkiej serii?
Niekoniecznie. O opłacalności nie decyduje sama liczba produkowanych sztuk.
Znacznie ważniejsze są:
- powtarzalność geometrii spoiny,
- możliwość stabilnego zamocowania elementu,
- częstotliwość powrotu produktu do produkcji,
- długość i dostępność spoin,
- liczba podobnych wariantów,
- możliwość sprzedaży dodatkowej zdolności,
- ograniczenie nadgodzin lub podwykonawstwa,
- wykorzystanie robota na więcej niż jednej zmianie.
Robotyzacja może mieć sens nawet dla niewielkiej partii, jeżeli detal regularnie wraca do produkcji, a przygotowany program będzie wykorzystywany wielokrotnie.
Trzeba również pamiętać, że robot współpracujący nie czyni automatycznie całego procesu spawalniczego aplikacją współpracującą. Łuk, promieniowanie, odpryski, gorące elementy i dymy spawalnicze pozostają źródłami ryzyka. Każde stanowisko wymaga oceny ryzyka oraz dobrania osłon, odciągu i odpowiednich funkcji bezpieczeństwa.
Sprawdź swój proces przed podjęciem inwestycji
Jeżeli rozważasz robotyzację spawania małoseryjnego, prześlij nam:
- zdjęcia lub rysunki reprezentatywnych detali,
- gatunek i grubość materiału,
- metodę spawania,
- rodzaj drutu i gazu osłonowego,
- orientacyjne parametry procesu,
- długość i liczbę spoin,
- model obecnego źródła spawalniczego,
- typ złącza i dostępne interfejsy,
- planowany wolumen oraz liczbę zmian.
W Elmark Competence Hub możemy zweryfikować zasięg robota, dobór uchwytu i chłodzenia, sposób programowania, kompatybilność źródła oraz wstępny czas cyklu. Test na rzeczywistym detalu pozwala ocenić potencjał aplikacji przed zakupem kompletnego stanowiska.
Skontaktuj się z ekspertem Elmark Automatyka:
[email protected]
tel. 22 763 91 90