Serwonapędy najczęściej wykorzystywane są w aplikacjach pozycjonujących lub do stabilnej regulacji prędkości. W wielu procesach przemysłowych kluczowym parametrem nie jest jednak ani pozycja, ani prędkość, lecz moment obrotowy, czyli siła z jaką silnik oddziałuje na mechanikę maszyny.
Sterowanie momentem znajduje zastosowanie wszędzie tam, gdzie konieczne jest:
- utrzymanie stałego naprężenia materiału,
- ograniczenie siły docisku,
- kompensacja zmiennego obciążenia,
- kontrola momentu w procesie technologicznym.
Typowe przykłady aplikacji to:
- przewijarki i owijarki,
- regulacja napięcia taśmy lub folii,
- mieszadła procesowe,
- kontrola siły docisku w układach mechanicznych,
- zabezpieczenie mechaniki przed przeciążeniem.
W trybie sterowania momentem (Torque Mode) wartość zadana określa moment, jaki serwonapęd będzie generował na wale silnika.
Podobnie jak w trybie sterowania prędkością, moment może być zadawany z zewnątrz – np. sygnałem analogowym lub wartością wpisaną w parametrze napędu.
Zasada działania
W trybie Torque Mode serwonapęd nie steruje bezpośrednio prędkością ani pozycją silnika. Moment obrotowy w serwonapędzie jest bezpośrednio proporcjonalny do prądu silnika, dlatego regulator steruje prądem, aby utrzymać zadaną wartość momentu.
W praktyce oznacza to, że:
- wartość zadana określa maksymalny moment,
- regulator napędu steruje prądem silnika,
- prędkość wynikowa zależy od obciążenia mechanicznego.
Jeżeli obciążenie jest niewielkie, silnik może obracać się szybko.
Jeżeli obciążenie wzrasta, prędkość maleje, ale moment pozostaje zgodny z wartością zadaną.
W trybie momentowym serwonapęd działa więc podobnie do elektronicznego ogranicznika siły.
Podłączenie sterowania analogowego
Standardowo będziemy potrzebować sygnału S-ON (1) żeby zezwolić na ruch serwonapędu. Poza tym w podstawowym sterowaniu momentem wystarczy źródło sygnału analogowego, który może stanowić potencjometr albo wyjście analogowe w PLC. Chociaż warto też dodać wejście ToqDirSel (25), które pozwoli za pomocą przełącznika lub wejścia cyfrowego zmieniać kierunek obrotów.
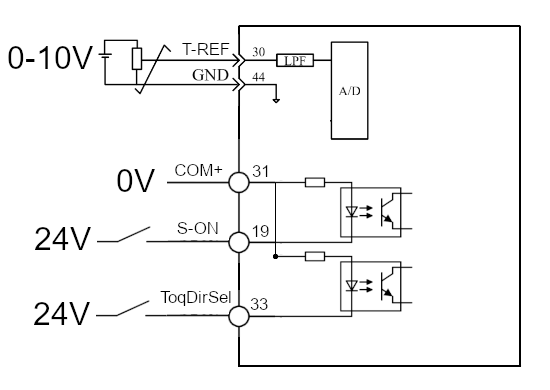
Schemat sterowania momentem za pomocą potencjometru
Schemat podłączenia jest bardzo podobny do tego co mieliśmy w artykule o sterowaniu prędkością, ale na czas testów warto go nieco zmodyfikować. Zgodnie z opisem zasady działania silnik będzie dostosowywał obroty do różnicy między momentem zadanym a aktualnym. W trybie momentowym, przy braku obciążenia, silnik może osiągać bardzo wysokie prędkości. Dlatego podczas testów zaleca się ograniczenie prędkości za pomocą sygnału V-LMT.
Dlatego wykorzystamy drugie wejście analogowe jako ograniczenie prędkości obrotowej.
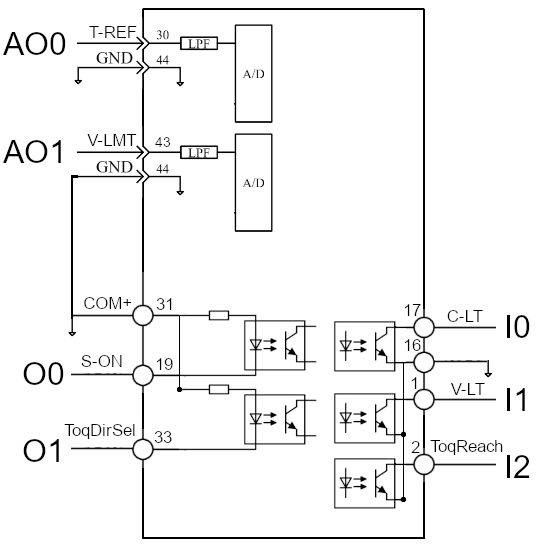
Schemat sterowania momentem za pomocą wyjść analogowych w PLC
Dodatkowo warto wspomnieć o sygnałach wyjściowych, które są powiązane z trybem sterowania momentem:
C-LT (7) – serwosilnik osiągnął maksymalny moment, może być to limit narzucony przez nas za pomocą odpowiedniego parametru
V-LT (8) – serwosilnik osiągnął maksymalną prędkość, może być to limit narzucony przez nas za pomocą odpowiedniego parametru
ToqReach (18) – osiągnięcie zadanego momentu
Konfiguracja serwosterownika
Grupa parametrów odpowiadająca za sterowanie momentem to P06, jednak zanim do nich przejdziemy musimy zmienić jeszcze tryb sterowania i skonfigurować DI/DO.
Krok 1 – wybór trybu pracy
W tym przykładzie P01-00 = 2 co pozwala na pracę wyłącznie w trybie sterowania momentem.
Krok 2 – konfiguracja I/O
Sygnał S-ON jest domyślnie przypisany do DI5, czyli P02-12 = 1, natomiast sygnał ToqDirSel pozwalający na zmianę kierunku obrotów przypiszemy pod DI6, czyli P02-14 = 25
Będziemy korzystać z wejścia analogowego AI1 i AI2. Parametry P02-50 – 54 definiują zachowanie wejścia analogowego AI1, m.in. możemy ustawić offset, filtr czasowy, martwą strefę czy kompensację dryftu. Do AI2 stosujemy odpowiednio P02-55 – 59. Jednak najważniejszy będzie parametr P02-81 określający moment odpowiadający wartości 100%. W naszym przypadku ustawimy P02-81 = 1.00, czyli wartość znamionową momentu silnika.
Jako, że będziemy ograniczać też prędkość to warto upewnić się że mamy P02-80 = 3000.
Wspomniane sygnały wyjściowe przypiszemy do kolejnych wyjść, więc C-LT (DO1): P03-00 = 7, V-LT (DO2): P03-02 = 8, ToqReach (DO3): P03-04 = 18.
Krok 3 – konfiguracja trybu momentowego
Teraz możemy przejść do ustawień trybu momentowego. Najważniejszy będzie wybór źródła sygnału, czyli parametr P06-00. Niezależnie czy źródłem sygnału będzie potencjometr czy PLC wybieramy AI1, czyli P06-00 = 1.
Następnie P06-02 = 0, tylko kanał A (AI1) będzie stanowić źródło naszego sygnału.
P06-07 = 0 wybieramy jako źródło limitu momentu wartości w parametrach P06-09,10.
P06-09 = P06-10 = 3000 (300%), co ogranicza maksymalny moment do przodu i tyłu do 300% momentu znamionowego.
Aby ograniczyć prędkość w trybie momentowym P06-17 = 1, pozwoli na użycie V-LMT jako źródło ograniczenia. P06-18 = 2 określa AI2 jako sygnał V-LMT.
Podsumowanie
Sterowanie momentem jest jednym z najbardziej przydatnych trybów pracy serwonapędu w aplikacjach procesowych. Pozwala kontrolować siłę oddziaływania silnika na mechanikę maszyny, co jest szczególnie ważne przy regulacji naprężenia materiału lub ochronie układów mechanicznych przed przeciążeniem.
Podobnie jak w przypadku sterowania prędkością, konfiguracja trybu momentowego jest stosunkowo prosta i może być realizowana za pomocą sygnału analogowego z potencjometru lub wyjścia PLC.
Sterowanie momentem to jednak tylko jeden z możliwych sposobów wykorzystania serwonapędu. W wielu maszynach potrzebna jest możliwość realizacji powtarzalnych ruchów o określonej prędkości i pozycji. Dlatego w kolejnym artykule pokażemy, jak wykorzystać sterowanie sekwencyjne oparte o tabelę pozycji i prędkości, które pozwala realizować bardziej złożone cykle ruchu bez konieczności stosowania rozbudowanego systemu Motion Control.
Jeśli chcesz dowiedzieć się więcej o naszych serwonapędach odwiedź Akademię Serwonapędów, a otrzymasz solidną dawkę wiedzy o:
- konfiguracji serwonapędów
- programowaniu serwonapędów w środowisku Unilogic
- zdalnej diagnostyce
- trybach pracy
- komunikacji EtherCat w serwonapędach
Zachęcamy również do zapoznania się z naszą ofertą serwonapędów Unitronics i serwonapędów Elmatic.