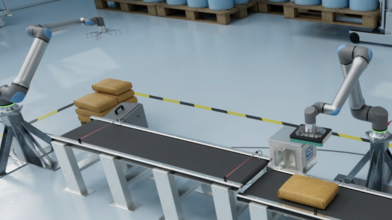
Roboty współpracujące Universal Robots, nazywane również cobotami, są wykorzystywane do automatyzacji procesów produkcyjnych, montażowych, kontrolnych i logistycznych. Mogą obsługiwać pojedyncze stanowisko, współpracować z operatorem albo zostać zintegrowane z maszynami CNC, liniami technologicznymi, systemami wizyjnymi i nadrzędnym sterowaniem produkcji.
Universal Robots rozwija jedną platformę automatyzacji w dwóch rodzinach produktowych: e-Series oraz UR Series. Poszczególne modele różnią się przede wszystkim udźwigiem, zasięgiem, prędkością, konstrukcją mechaniczną i odpornością środowiskową. Wybór pomiędzy nimi powinien wynikać z parametrów procesu, a nie wyłącznie z ceny robota lub jego maksymalnego udźwigu.
Wspólną podstawę obu rodzin tworzą oprogramowanie PolyScope, konfigurowalne funkcje bezpieczeństwa, standardowe protokoły komunikacji przemysłowej oraz ekosystem UR+, obejmujący chwytaki, systemy wizyjne, osie zewnętrzne, rozwiązania spawalnicze, paletyzujące i inne komponenty przeznaczone do budowy stanowisk zrobotyzowanych.
Robot jest częścią kompletnego systemu
Sam robot współpracujący nie stanowi jeszcze gotowej aplikacji. Jego zadaniem jest realizacja zaprogramowanego ruchu, ale końcowy rezultat zależy również od sposobu przygotowania procesu i pozostałych elementów stanowiska.
Kompletne wdrożenie może obejmować:
- chwytak, narzędzie procesowe lub automatyczny zmieniacz narzędzi,
- podstawę robota, konstrukcję stanowiska i oprzyrządowanie,
- pozycjonowanie, podajniki, magazynki lub przenośniki,
- system wizyjny 2D lub 3D,
- komunikację z maszyną, sterownikiem PLC albo systemem IT,
- skanery, kurtyny, wygrodzenia i pozostałe elementy bezpieczeństwa,
- oprogramowanie aplikacyjne, testy i uruchomienie produkcyjne,
- dokumentację, szkolenie operatorów oraz przygotowanie utrzymania ruchu.
Dlatego ocenę rozwiązania należy prowadzić na poziomie całego systemu. Robot może mieć odpowiedni udźwig i zasięg, a mimo to nie spełnić wymagań aplikacji z powodu niewłaściwego chwytania, niestabilnego podawania detali, zbyt długiego czasu procesu lub nieprzygotowanej komunikacji z maszyną.
Określenie „robot współpracujący” również nie oznacza automatycznie, że stanowisko może pracować bez wygrodzenia. O wymaganych środkach ochronnych decyduje ocena ryzyka kompletnej aplikacji, uwzględniająca ruch robota, narzędzie, manipulowany detal, prędkość, siłę, geometrię stanowiska i sposób pracy operatora.
e-Series. Kompaktowa automatyzacja stanowiskowa
Rodzina Universal Robots e-Series obejmuje modele UR3e, UR7e, UR12e oraz UR16e. Oferuje zakres udźwigu od 3 do 16 kg oraz zasięg od 500 do 1300 mm.
Roboty e-Series są przeznaczone przede wszystkim do aplikacji, w których znaczenie mają kompaktowe wymiary, precyzja, łatwe przenoszenie pomiędzy stanowiskami oraz możliwość szybkiego dostosowania programu do kolejnych wariantów produkcji.
Typowe zastosowania e-Series obejmują:
- montaż i skręcanie komponentów,
- obsługę maszyn CNC i urządzeń testowych,
- kontrolę jakości oraz inspekcję wizyjną,
- dozowanie, klejenie i nakładanie materiału,
- lekkie operacje pick-and-place,
- pakowanie i kompletację,
- szlifowanie, polerowanie i obróbkę powierzchni,
- stanowiska laboratoryjne, badawcze i edukacyjne.
Przy wyborze modelu należy uwzględnić nie tylko masę przenoszonego detalu, ale również masę chwytaka, adapterów, przewodów i pozostałego wyposażenia zamontowanego na kołnierzu robota. Istotne są również położenie środka ciężkości, orientacja narzędzia oraz siły dynamiczne występujące podczas przyspieszania i hamowania.
UR Series. Większy udźwig, zasięg i wydajność
Rodzina Universal Robots UR Series obejmuje modele UR8 Long, UR15, UR18, UR20 oraz UR30. Została opracowana z myślą o procesach wymagających większego udźwigu, dłuższego zasięgu, wyższych prędkości i pracy w bardziej wymagających warunkach przemysłowych.
W zależności od modelu UR Series oferuje udźwig do 35 kg, zasięg do 1750 mm i prędkość punktu TCP do 5 m/s. Konstrukcja robotów posiada stopień ochrony IP65 oraz certyfikację do pracy w pomieszczeniach czystych klasy ISO 4.
UR Series znajduje zastosowanie między innymi w:
- paletyzacji i depaletyzacji,
- obsłudze większych maszyn i centrów obróbczych,
- przenoszeniu cięższych detali,
- spawaniu i prowadzeniu narzędzi procesowych,
- pakowaniu oraz operacjach końca linii,
- obsłudze kilku punktów procesu przez jednego robota,
- aplikacjach wymagających długiego zasięgu,
- procesach wymagających większej prędkości i stabilnego czasu cyklu.
Większy robot nie zawsze jest lepszym wyborem. Model powinien zapewniać odpowiednią rezerwę udźwigu i zasięgu, ale nie powinien niepotrzebnie zwiększać wymiarów stanowiska, masy konstrukcji, wymagań bezpieczeństwa ani kosztu integracji.
Jak dobrać robota współpracującego do procesu?
Dobór cobota powinien rozpocząć się od opisania aplikacji i wymaganej wydajności. Najważniejsze kryteria obejmują:
Udźwig i środek ciężkości
Należy zsumować masę detalu, chwytaka, adapterów, przewodów oraz pozostałych elementów zamontowanych na robocie. Maksymalny udźwig nie opisuje całej sytuacji. Znaczenie ma również odległość środka ciężkości od kołnierza oraz orientacja narzędzia podczas ruchu.
Zasięg i przestrzeń robocza
Zasięg katalogowy nie powinien być utożsamiany wyłącznie z odległością pomiędzy podstawą robota a punktem odkładania. Trzeba zweryfikować całą trajektorię, pozycje pobrania i odkładania, orientację narzędzia, przeszkody, strefy bezpieczeństwa oraz możliwość wykonania ruchu bez zbliżania się do granic przestrzeni roboczej.
Czas cyklu
Czas cyklu obejmuje więcej niż ruch ramienia. Należy uwzględnić wykrycie detalu, chwytanie, komunikację z maszyną, otwieranie drzwi, zwolnienie uchwytu, kontrolę jakości oraz oczekiwanie na sygnały procesu. Dopiero suma tych operacji pozwala ocenić, czy stanowisko osiągnie wymaganą wydajność.
Powtarzalność i wymagania procesu
Powtarzalność robota nie jest tym samym co dokładność całego stanowiska. Na rezultat wpływają również tolerancje detalu, sztywność chwytaka, sposób bazowania, kalibracja systemu wizyjnego, jakość oprzyrządowania oraz stabilność procesu poprzedzającego pracę robota.
Warunki środowiskowe
Temperatura, zapylenie, wilgotność, chłodziwo, pył procesowy, wymagania higieniczne i czystość pomieszczenia mogą wpływać na wybór modelu oraz sposób zabezpieczenia całego stanowiska.
Integracja i przyszłe zmiany
Robot powinien współpracować z istniejącą infrastrukturą produkcyjną. Przed wyborem należy sprawdzić wymagane sygnały, protokoły komunikacyjne, funkcje bezpieczeństwa oraz możliwość późniejszej rozbudowy aplikacji. Jeżeli proces będzie często przezbrajany, istotne stają się również czas przygotowania nowego programu, wymiana oprzyrządowania i łatwość diagnostyki.
Cena robota a całkowity koszt wdrożenia
Cena prezentowana przy konkretnym modelu jest jednym z elementów budżetu automatyzacji. Całkowita wartość inwestycji obejmuje również narzędzia, konstrukcję, bezpieczeństwo, systemy wizyjne, integrację, testy, szkolenia i uruchomienie produkcyjne.
W całym cyklu życia należy uwzględnić także TCO, czyli całkowity koszt posiadania systemu:
- nakłady na zakup i uruchomienie,
- serwis, części zamienne i materiały eksploatacyjne,
- koszt przezbrojeń i zmian programu,
- czas diagnostyki oraz przywrócenia produkcji,
- ryzyko i koszt nieplanowanych przestojów,
- możliwość wykorzystania robota w kolejnych procesach.
Opłacalność robotyzacji nie wynika więc bezpośrednio z ceny urządzenia. Powinna być obliczana jako różnica pomiędzy aktualnym procesem a procesem po automatyzacji. Analiza może obejmować ograniczenie pracy manualnej, wzrost przepustowości, lepsze wykorzystanie maszyn, redukcję braków, stabilizację czasu cyklu oraz zmniejszenie ryzyka operacyjnego.
Do wstępnego doboru modelu potrzebne są przynajmniej: masa i wymiary detalu, planowane narzędzie, punkty pracy, oczekiwany czas cyklu, liczba zmian produkcyjnych, warunki środowiskowe oraz wymagany sposób komunikacji z pozostałymi urządzeniami.