Ładuję...
59 view(s) Cobot i wizja AI na ruchomej linii: case Stellantis Tychy
Cobot na linii, która się nie zatrzymuje: korekta wizyjna, sterowanie siłą i granice tego podejścia na przykładzie wdrożenia w Stellantis Tychy.
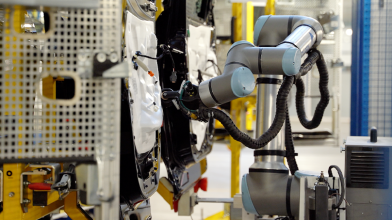
Cobot na linii, która się nie zatrzymuje: korekta wizyjna, sterowanie siłą i granice tego podejścia na przykładzie wdrożenia w Stellantis Tychy.
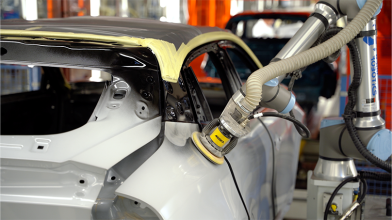
Jeśli rozważasz automatyzację szlifowania, polerowania albo gratowania i zastanawiasz się, czy wystarczy zaprogramować trajektorię, ten tekst pokazuje, gdzie leży granica sterowania pozycyjnego
Co poza ceną decyduje o skutecznym wdrożeniu cobota i dlaczego warto postawić na Universal Robots.
Poznaj Direct Torque Control w robotach Universal Robots. Sprawdź sterowanie momentem, wymagania PolyScope oraz zastosowania w montażu, AI i R&D.
Przetestuj cobota na własnych detalach, zanim go kupisz - bez ryzyka. E-learning, wypożyczenie i testy Proof of Concept. W MCMS Warka: 30% krótszy czas spawania.
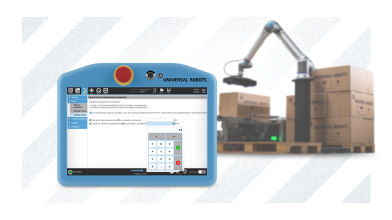
Payload, promienie mieszania, prędkości, przyspieszenia i ustawienia ruchu w PolyScope. Czytaj całość!
Rozwiązanie problemu, gdy system Polyscope nie uruchamia się poprawnie
Prosta instrukcja konfiguracji symulatora Universal Robots dla CB3, e-Series i PolyScopeX
Zobacz, jak włączyć usługę SSH, użyć PuTTY i zalogować się do terminala robota
Zadanie finałowe: sortowanie zamówień z AI i widzeniem maszynowym. Jak poszło uczestnikom?